
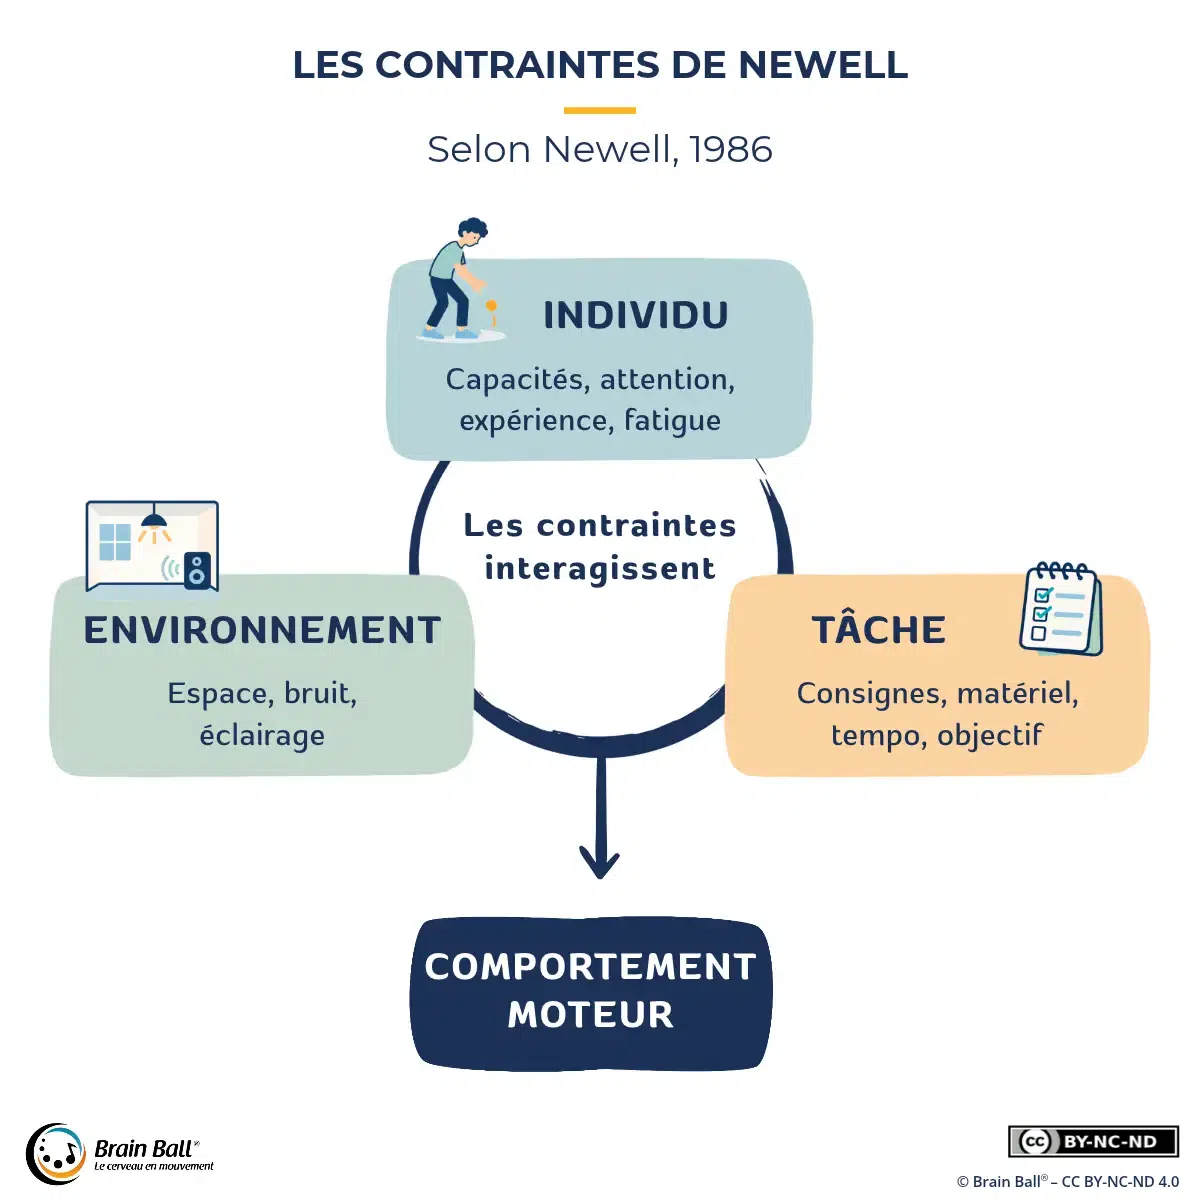
Pourquoi un enfant attrape-t-il un gros ballon à deux mains et une balle de tennis d’une seule main ? Pourquoi un même lancer change-t-il de forme selon la fatigue, le sol ou la consigne ? Le modèle des contraintes de Newell, proposé en 1986 par le chercheur en sciences du mouvement Karl M. Newell, apporte une réponse simple : un mouvement n’est pas seulement « exécuté » par la personne. Il émerge de l’interaction entre trois types de contraintes : celles de l’individu, celles de la tâche et celles de l’environnement.
Devenu une référence en développement moteur, en éducation physique et en entraînement sportif, ce modèle sert aujourd’hui de cadre pour concevoir des exercices. Il offre aussi une grille de lecture utile pour comprendre comment une séance Brain Ball® est construite.
Contraintes de Newell : définition
Dans le langage courant, une contrainte évoque une gêne. Chez Newell, le mot a un sens neutre : une contrainte est un facteur qui limite et oriente les formes de mouvement possibles à un moment donné. En réduisant le nombre de solutions disponibles, elle canalise le geste vers une organisation plutôt qu’une autre. Une contrainte n’est donc pas un obstacle à supprimer : c’est un paramètre à connaître, et parfois à utiliser.
Newell (1986) regroupe ces facteurs en trois catégories, souvent représentées sous la forme d’un triangle. Le point essentiel du modèle tient à leur interaction : aucune contrainte n’agit seule, et c’est leur combinaison qui donne au mouvement sa forme, propre à chaque tâche et à chaque personne.
Les trois familles de contraintes de Newell
🔹 Les contraintes de l’individu
Elles concernent la personne qui effectue le mouvement. Certaines sont structurelles et évoluent lentement : taille, poids, longueur des membres, force. D’autres sont fonctionnelles et peuvent varier d’une minute à l’autre : attention, motivation, appréhension, fatigue, expérience antérieure. L’intervenant ne peut pas les modifier directement, mais il doit en tenir compte.
🔹 Les contraintes de la tâche
Elles définissent ce qu’il faut faire : le but, les règles, les consignes, et les engins utilisés (taille, poids, forme d’une balle, par exemple). Ce sont les contraintes que l’intervenant peut ajuster le plus facilement. Remplacer une balle par une autre plus grosse ou plus légère suffit souvent à transformer la manière dont un enfant ou une personne âgée s’organise pour la rattraper.
🔹 Les contraintes de l’environnement
Elles relèvent du milieu dans lequel le geste se produit. Certaines sont physiques : gravité, nature du sol, lumière, bruit, température. D’autres sont socioculturelles : présence d’un groupe, attentes, encouragements, normes d’un lieu. Les chercheurs qui ont prolongé le modèle insistent aussi sur les contraintes informationnelles : ce que l’environnement donne à voir, à entendre ou à sentir, et qui guide l’action.
Aux sources du modèle de Newell
Karl M. Newell, né en Angleterre en 1945, a fait sa carrière aux États-Unis, à l’université de l’Illinois, à Penn State puis à l’université de Géorgie. Ses travaux portent sur la coordination, le contrôle et l’apprentissage du mouvement tout au long de la vie.
Son modèle s’inscrit dans une rupture plus large avec l’idée d’un cerveau qui commanderait chaque geste à partir d’un « programme moteur » détaillé. Il prolonge trois héritages. Celui du physiologiste russe Nikolaï Bernstein (1967), d’abord, qui a montré que le corps dispose de bien plus de degrés de liberté (articulations, muscles) qu’il n’en faut pour réaliser un mouvement : la question devient alors de savoir comment ces degrés de liberté s’organisent. Celui du psychologue James Gibson (1979), ensuite, pour qui la perception est directement couplée à l’action (voir boucle perception-action). En France, le neurophysiologiste Alain Berthoz a défendu une idée voisine : percevoir, c’est déjà se préparer à agir. Celui, enfin, de l’approche dite des systèmes dynamiques, selon laquelle la coordination s’auto-organise sous l’effet des contraintes, sans qu’un plan central doive tout prévoir.
L’approche par contraintes : du modèle de Newell au terrain
À partir des années 2000, le modèle est devenu la base de l’approche par contraintes (constraints-led approach), formalisée notamment par Davids, Button et Bennett (2008). Son principe pédagogique tient en une phrase : plutôt que de prescrire la technique, l’intervenant modifie certaines contraintes clés de la tâche pour que des solutions motrices efficaces apparaissent (Chow et al., 2007). On parle aussi de pédagogie non linéaire. L’apprenant explore, essaie, ajuste ; l’intervenant conçoit l’environnement d’apprentissage.
Les applications sont variées. Pour les enseignants, le modèle aide à adapter une même activité à des élèves très différents. Auprès d’enfants avec un trouble du spectre de l’autisme, ajuster la taille ou le poids de la balle, ou aménager l’environnement pour réduire l’anxiété, permet de proposer des activités motrices adaptées (Pope et al., 2012 ; voir troubles du neurodéveloppement). Dans le sport de haut niveau, une synthèse publiée par l’INSEP s’appuie sur une adaptation du modèle (Hadlow et al., 2018) pour concevoir l’entraînement cognitivo-moteur : nature du stimulus, réponse motrice attendue et compétence cognitive ciblée deviennent trois paramètres que le coach sportif peut faire varier (Fernandez & Roche, 2026).
Le jonglage, un terrain d’étude des contraintes
Le jonglage impose des contraintes spatiales et temporelles strictes : chaque balle doit être lancée à la bonne hauteur et au bon moment pour que l’ensemble tienne. C’est pourquoi les chercheurs en sciences du mouvement l’utilisent depuis longtemps comme tâche de laboratoire.
Beek et van Santvoord (1992) ont suivi vingt débutants apprenant la cascade à trois balles. Selon leur analyse, apprendre à jongler consiste à découvrir des régularités temporelles stables entre les mains et les balles, à partir desquelles le geste peut ensuite s’assouplir. Plus tard, Newell lui-même a cosigné une étude où huit adultes ont appris la cascade sur quatre semaines (Haibach et al., 2004) : les participants devaient d’abord satisfaire les contraintes spatiales et temporelles de base, avant que le réglage fin du timing entre les mains ne prenne le relais.
Lire une séance Brain Ball® avec les contraintes de Newell
Le modèle de Newell offre une grille de lecture utile pour décrire une séance Brain Ball® : chaque exercice joue sur les trois familles de contraintes.
Les contraintes de la tâche sont les plus visibles : faire rebondir la balle, changer de main, enchaîner des séquences, alterner les engins, prendre en compte une consigne verbale, comme dans les exercices de double tâche.
Les contraintes de l’environnement comprennent le sol, qui conditionne la qualité du rebond, le groupe, et surtout le signal rythmique externe : métronome ou musique. Le participant se synchronise sur ce signal tout en produisant lui-même, par le rebond, un signal sensorimoteur. Cette double boucle relève du couplage auditivo-moteur. Le tempo imposé est d’ailleurs à la fois une consigne de la tâche et une information sonore venue de l’environnement.
Les contraintes de l’individu sont celles que l’animateur ne choisit pas : âge, tonus, latéralité, fatigue, appréhension de l’échec. Pour les prendre en compte, on peut agir sur les deux autres familles : ralentir le tempo, proposer une balle plus grosse, simplifier l’enchaînement. Ce raisonnement est familier des psychomotriciens et des professionnels de l’activité physique adaptée.
Limites et débats autour du modèle de Newell
Le modèle des contraintes est un cadre descriptif, pas un protocole. Il indique quoi observer et sur quoi agir, mais ne dit ni quelle contrainte modifier en premier, ni à quelle dose, ni pendant combien de temps. La frontière entre catégories reste parfois floue, comme le montre l’exemple du tempo.
Par ailleurs, l’approche par contraintes qui en découle est largement promue, mais ses effets restent inégalement documentés : ses défenseurs reconnaissent eux-mêmes que la recherche dans le sport de haut niveau est encore limitée (Pinder & Renshaw, 2019). Enfin, le modèle est souvent opposé aux approches dites cognitivistes, qui accordent davantage de place aux consignes explicites et aux représentations mentales du geste. Sur le terrain, les deux cadres se rejoignent sur plusieurs points : la répétition, la motivation et l’information donnée à l’apprenant sur ses résultats.
Pour aller plus loin :
Beek, P. J., & van Santvoord, A. A. M. (1992). Learning the cascade juggle: A dynamical systems analysis. Journal of Motor Behavior, 24(1), 85–94. https://doi.org/10.1080/00222895.1992.9941604
Chow, J. Y., Davids, K., Button, C., Shuttleworth, R., Renshaw, I., & Araújo, D. (2007). The role of nonlinear pedagogy in physical education. Review of Educational Research, 77(3), 251–278. https://doi.org/10.3102/003465430305615
Davids, K., Button, C., & Bennett, S. (2008). Dynamics of skill acquisition: A constraints-led approach. Human Kinetics.
Fernandez, L., & Roche, L. (2026). Un nouveau paradigme de performance : explorer la cognition dans le sport de haut niveau. Réflexions Sport, 33, 6–29. INSEP.
Hadlow, S. M., Panchuk, D., Mann, D. L., Portus, M. R., & Abernethy, B. (2018). Modified perceptual training in sport: A new classification framework. Journal of Science and Medicine in Sport, 21(9), 950–958. https://doi.org/10.1016/j.jsams.2018.01.011
Haibach, P. S., Daniels, G. L., & Newell, K. M. (2004). Coordination changes in the early stages of learning to cascade juggle. Human Movement Science, 23(2), 185–206. https://doi.org/10.1016/j.humov.2004.07.002
Komar, J., Potdevin, F., Chollet, D., & Seifert, L. (2019). Between exploitation and exploration of motor behaviours: Unpacking the constraints-led approach to foster nonlinear learning in physical education. Physical Education and Sport Pedagogy, 24(2), 133–145. https://doi.org/10.1080/17408989.2018.1557133
Newell, K. M. (1986). Constraints on the development of coordination. In M. G. Wade & H. T. A. Whiting (Eds.), Motor development in children: Aspects of coordination and control (pp. 341–360). Martinus Nijhoff.
Pinder, R. A., & Renshaw, I. (2019). What can coaches and physical education teachers learn from a constraints-led approach in para-sport? Physical Education and Sport Pedagogy, 24(2), 190–205. https://doi.org/10.1080/17408989.2019.1571187
Renshaw, I., & Chow, J. Y. (2019). A constraint-led approach to sport and physical education pedagogy. Physical Education and Sport Pedagogy, 24(2), 103–116. https://doi.org/10.1080/17408989.2018.1552676
FAQ sur le modèle des contraintes de Newell
Que sont les contraintes de Newell ?
C’est un modèle proposé en 1986 par Karl M. Newell. Il explique que la forme d’un mouvement émerge de l’interaction entre trois types de contraintes : celles de l’individu, celles de la tâche et celles de l’environnement.
Quelles sont les trois catégories de contraintes ?
Les contraintes de l’individu (taille, force, attention, fatigue…), celles de la tâche (but, règles, consignes, engins utilisés) et celles de l’environnement (sol, lumière, bruit, groupe, informations visuelles ou sonores).
Une contrainte est-elle forcément négative ?
Non. Chez Newell, une contrainte est un facteur qui limite et oriente les mouvements possibles. Elle n’est ni bonne ni mauvaise : elle canalise le geste, et l’intervenant peut s’en servir pour faire apparaître une coordination plus efficace.
Qu'est-ce que l'approche par contraintes ?
C’est l’application pédagogique du modèle. Plutôt que de décrire la technique à reproduire, l’intervenant modifie la tâche ou l’environnement (taille de la balle, espace, règles) pour que l’apprenant trouve par lui-même des solutions adaptées. Elle est utilisée en éducation physique, en entraînement sportif et en rééducation.
Quel est le lien entre les contraintes de Newell et Brain Ball ?
Le modèle offre une grille de lecture d’une séance : l’animateur ajuste les contraintes de la tâche (consignes, engins, tempo) et de l’environnement (signal rythmique, groupe) en fonction des contraintes propres à chaque participant.
